
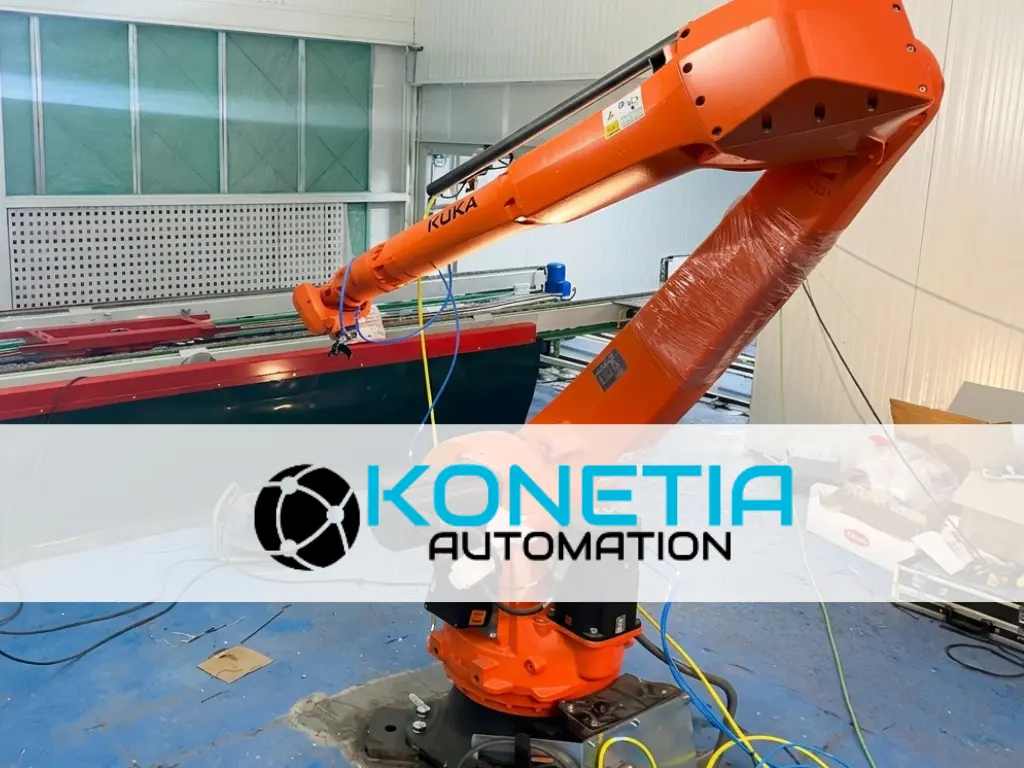
Elegir mal el robot es uno de los errores más caros de un proyecto de automatización: un brazo que no llega, una célula que no alcanza la cadencia o una máquina sobredimensionada que nunca se amortiza. Conocer los tipos de robots industriales es el primer paso para evitarlo, porque cada configuración nace para resolver un trabajo concreto.
En esta guía repasamos cómo se clasifican los robots industriales, qué hace bien cada uno, en qué aplicaciones encaja y qué criterios usamos como integradores para recomendar uno u otro.
Índice
Qué es un robot industrial
Un robot industrial es un manipulador reprogramable, controlado automáticamente y con varios ejes de movimiento, diseñado para trabajar en procesos de fabricación. Así lo define la norma ISO 8373. Su gran diferencia con una máquina automática convencional es que puede cambiar de tarea cambiando su programa, sin rehacer la mecánica. El primero en trabajar en una fábrica fue el Unimate, en una línea de automoción en 1961.
Todo robot industrial tiene cuatro partes:
- Manipulador: el brazo o estructura mecánica, con sus articulaciones y motores.
- Controlador: el armario que calcula las trayectorias y ejecuta el programa.
- Efector final: la herramienta que hace el trabajo, como una pinza, una ventosa, una antorcha de soldadura o una pistola de pintura.
- Sensores: visión, fuerza o presencia, que permiten al robot adaptarse a lo que encuentra.
Elegir el tipo de robot es la mitad del éxito de un proyecto. La otra mitad es implantarlo en tu línea: por eso, antes de comprar, conviene contar con una empresa de robótica industrial que analice tu proceso y te recomiende la configuración adecuada.

Clasificación de los robots industriales
La clasificación de los robots industriales más útil para una planta es la que atiende a su configuración mecánica: cómo se mueven determina dónde llegan, cuánto cargan y a qué velocidad trabajan.
| Tipo | Movimiento | Punto fuerte | Limitación | Uso típico |
|---|---|---|---|---|
| Cartesiano | 3 ejes lineales (X, Y, Z) | Precisión y áreas grandes | Poca libertad de orientación | Pick and place, dispensado, carga de máquinas |
| SCARA | 3 ejes rotativos + 1 lineal vertical | Rápido en el plano horizontal | Área y carga limitadas | Ensamblaje e inserción de piezas pequeñas |
| Delta o araña | Brazos paralelos desde el techo | Velocidad muy alta | Cargas ligeras | Pick and place en alimentación y envasado |
| Antropomórfico | 6 ejes rotativos | Máxima flexibilidad | Más complejo de programar | Soldadura, pintura, manipulación |
| Cilíndrico y polar | Base giratoria + ejes lineales o de giro | Construcción sencilla | Hoy menos versátiles | Carga de máquinas, fundición |
| Colaborativo (cobot) | Normalmente 6 ejes | Trabaja junto a personas | Carga y velocidad moderadas | Tareas compartidas con operarios |
| Móvil (AGV y AMR) | Desplazamiento por la planta | Transporte interno | No manipula por sí solo | Logística interna |
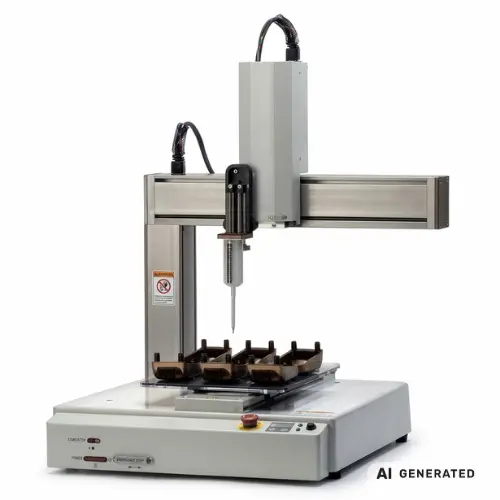
Robot cartesiano o de pórtico
El robot cartesiano se mueve sobre tres ejes lineales perpendiculares, normalmente montados en una estructura de pórtico. Es el robot más intuitivo de programar, porque sus movimientos coinciden con las coordenadas X, Y y Z.
Sus principales características son:
- Alta precisión y repetibilidad en movimientos rectos.
- Área de trabajo escalable: basta con alargar los ejes para cubrir zonas muy grandes.
- Buena capacidad de carga gracias a su estructura rígida.
- Poca libertad de orientación, salvo que se añada un eje de giro en la herramienta.
Robot SCARA
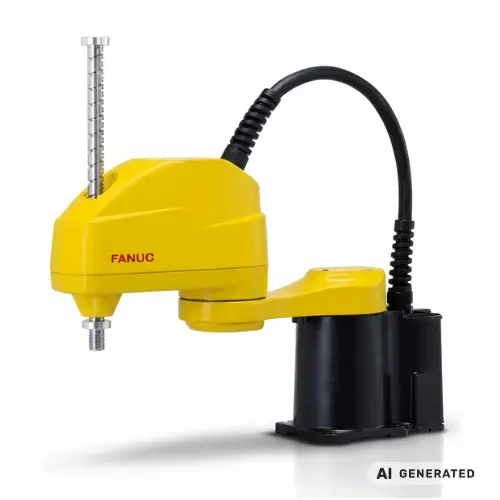
El robot SCARA tiene normalmente cuatro ejes: dos articulaciones rotativas que mueven el brazo en el plano horizontal, un eje lineal vertical y un giro de la herramienta. Es rígido en vertical y flexible en horizontal, la combinación perfecta para insertar, atornillar o ensamblar piezas pequeñas a gran velocidad, sobre todo en electrónica y montaje.
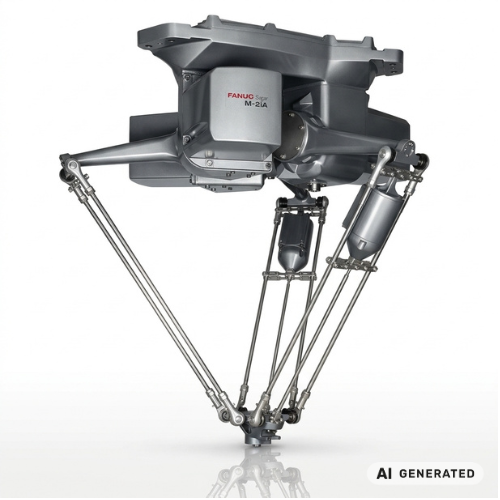
Robot delta o robot araña
El robot delta, conocido como robot araña por su forma, cuelga del techo de la célula y mueve la herramienta con tres o cuatro brazos paralelos muy ligeros. Esa arquitectura le permite alcanzar las velocidades más altas de todos los tipos, a cambio de manipular solo cargas ligeras. Combinado con visión artificial, es el rey del pick and place en alimentación, farmacia y envasado.
Robots antropomórficos o antropomorfos
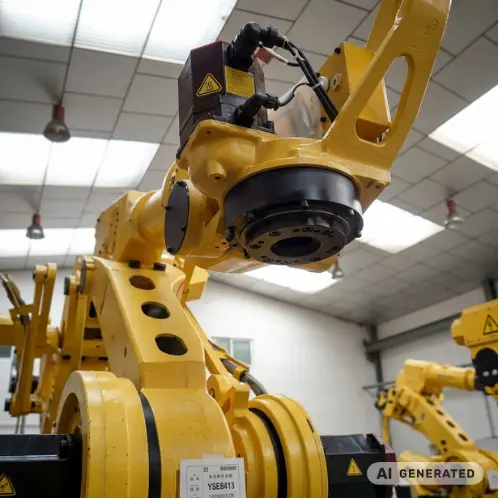
Los robots antropomorfos, también llamados antropomórficos o articulados, imitan el movimiento de un brazo humano con seis ejes rotativos. Pueden orientar la herramienta en cualquier ángulo y llegar a puntos de difícil acceso, por eso son los más extendidos en la industria. Hay modelos desde unos pocos kilos de carga hasta más de una tonelada, y se usan en soldadura, pintura, manipulación y mecanizado.
Robots cilíndricos y polares
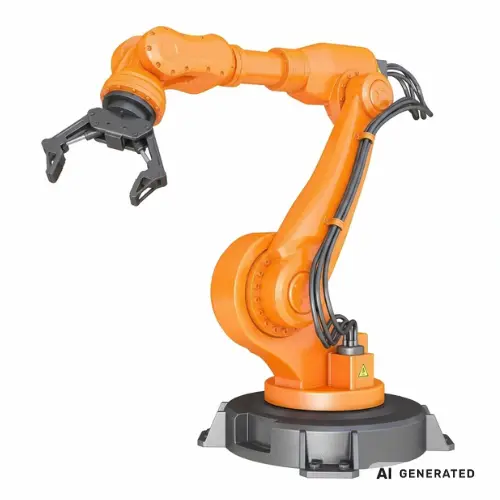
Son dos de las configuraciones más antiguas. El robot cilíndrico combina una base giratoria con un eje vertical y otro radial, y trabaja en un volumen con forma de cilindro. El polar, o esférico, suma dos giros y un brazo telescópico; el propio Unimate seguía este esquema. Hoy se reservan para tareas sencillas, como la carga de máquinas o la fundición.
Robots colaborativos (cobots)
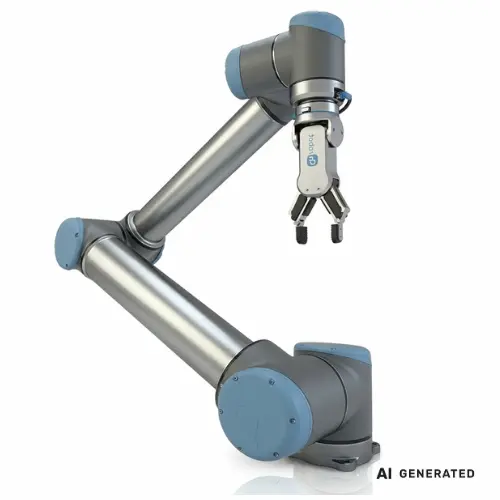
Los cobots están diseñados para trabajar junto a las personas. Limitan su fuerza y su velocidad, y se detienen al detectar un contacto, de modo que tras una evaluación de riesgos pueden operar sin vallado perimetral. A cambio, manejan cargas moderadas y no alcanzan la velocidad de un robot industrial convencional.
Robots móviles: AGV y AMR
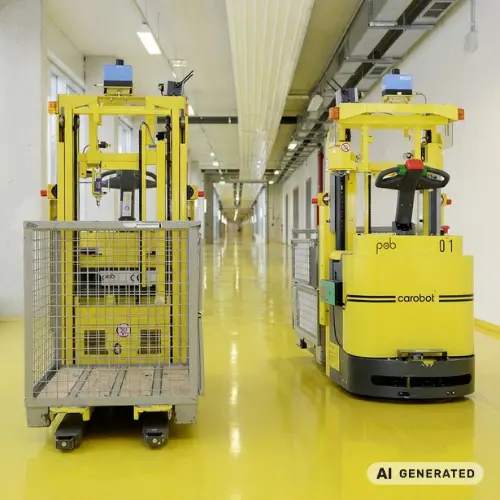
Los robots móviles llevan materiales de un punto a otro de la planta. El AGV sigue rutas fijas mediante guiado magnético, filoguiado u óptico. El AMR navega de forma autónoma con mapas y sensores, y esquiva obstáculos sin necesidad de marcar el suelo. Montados con un brazo encima, se convierten en manipuladores móviles.
Qué tipo de robot usar en cada aplicación.
En la práctica, casi nadie empieza buscando un tipo de robot: empieza con una tarea que quiere automatizar. Esta tabla resume la configuración que mejor suele encajar en las aplicaciones más habituales.
| Aplicación | Robot recomendado | Por qué |
|---|---|---|
| Soldadura y pintura | Antropomórfico | Orienta la herramienta en cualquier ángulo |
| Pick and place de alta velocidad | Delta | La cadencia más alta con cargas ligeras |
| Ensamblaje de piezas pequeñas | SCARA | Rápido y preciso en el plano horizontal |
| Dispensado y aplicación de adhesivos | Cartesiano o SCARA | Trayectorias precisas y repetibles |
| Carga y descarga de máquinas | Antropomórfico o cartesiano | Alcance y flexibilidad frente a precisión en línea recta |
| Paletizado al final de línea | Articulado de 4 ejes, cartesiano o cobot | Según la cadencia, la carga y el espacio |
| Tareas junto a operarios | Cobot | Trabaja sin vallado tras una evaluación de riesgos |
| Transporte interno | AGV o AMR | Mueve materiales entre puestos |
El paletizado merece una mención aparte, porque es una de las tareas más repetitivas y pesadas del final de línea. Si es tu caso, te explicamos en detalle cómo funciona un robot paletizador y qué configuración elegir.
Cómo elegir el robot industrial adecuado
Dos robots del mismo tipo pueden dar resultados muy distintos en tu línea. Estos son los criterios que revisamos antes de recomendar uno:
- Carga útil: el peso de la pieza más el de la herramienta, con margen.
- Alcance y área de trabajo: hasta dónde tiene que llegar y cuántos puestos debe atender.
- Número de ejes: cuánta libertad de orientación necesita la tarea.
- Velocidad y tiempo de ciclo: la cadencia que exige tu producción.
- Repetibilidad: la precisión con la que debe volver una y otra vez al mismo punto.
- Entorno: polvo, humedad, sala limpia o atmósferas explosivas.
- Espacio y seguridad: si cabe con vallado o necesita una solución colaborativa.
- Integración: comunicación con tu PLC, visión artificial y el resto de la línea.
Con estos datos, el último paso es elegir fabricante. El soporte técnico y la disponibilidad de repuestos en España pesan tanto como la ficha técnica; los comparamos en nuestra guía de marcas de robots industriales.
El mejor robot no es el más potente, sino el que encaja en tu proceso
Conocer los tipos de robots industriales te ayuda a hacer las preguntas correctas, pero la respuesta siempre está en tu línea: qué pieza mueves, a qué ritmo, en qué espacio y junto a quién. Un robot sobredimensionado es dinero parado; uno que se queda corto es un cuello de botella nuevo.
Antes de pensar en marcas o modelos, piensa en la tarea. En Konetia analizamos tu proceso, te recomendamos la configuración que mejor encaja y la implantamos en tu línea.
¿Quieres saber qué robot necesita tu proceso?
En KONETIA analizamos tu línea, te recomendamos el tipo de robot que mejor encaja (cartesiano, SCARA, delta, antropomórfico o colaborativo) y lo implantamos conectado a tu PLC, con soporte posterior.
Cuéntanoslo y te asesoramos sin compromiso.
Preguntas frecuentes sobre los tipos de robots industriales
¿Cuántos ejes tiene un robot industrial?
La mayoría de los robots industriales tienen entre 4 y 6 ejes. Los SCARA y muchos paletizadores trabajan con 4, mientras que los antropomórficos usan 6 para orientar la herramienta con total libertad. Algunos modelos añaden un séptimo eje para ganar alcance o esquivar obstáculos.
¿Cuál es el tipo de robot industrial más utilizado?
El tipo de robot industrial más utilizado es el articulado o antropomórfico de 6 ejes, por su versatilidad. El mismo modelo puede soldar, manipular, cargar máquinas o paletizar cambiando solo la herramienta y el programa.
¿Qué es la repetibilidad de un robot industrial?
La repetibilidad de un robot industrial es su capacidad para volver una y otra vez al mismo punto. Se expresa en milímetros, y en muchos modelos alcanza las centésimas de milímetro. Para ensamblaje o dispensado importa más que la velocidad.
¿Un robot industrial necesita vallado de seguridad?
Un robot industrial convencional necesita vallado o un sistema de seguridad equivalente, como barreras o escáneres, que detenga el robot si alguien entra en su zona. Solo los cobots y algunas configuraciones colaborativas pueden trabajar sin vallado, siempre tras una evaluación de riesgos de la aplicación.
¿Cuántos años dura un robot industrial?
Un robot industrial con un mantenimiento preventivo adecuado puede trabajar más de una década. Cuando el controlador o el software se quedan obsoletos, un retrofit permite alargar su vida útil sin sustituir el brazo.